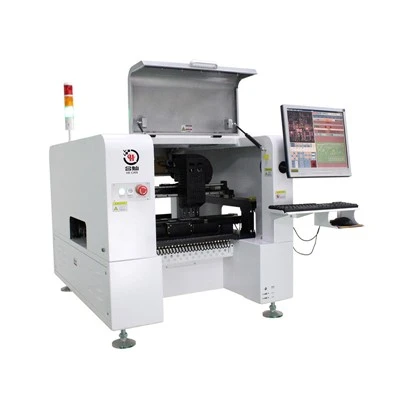
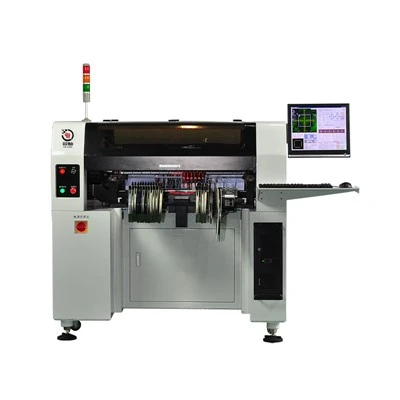
Salut les amis ! En tant que fournisseur de robots Pick and Place, on me demande souvent comment augmenter la capacité de charge utile de ces astucieuses machines. C'est une question cruciale, en particulier pour ceux qui sont impliqués dans la production à grand volume, où chaque charge utile supplémentaire peut faire une grande différence. Dans ce blog, je partagerai quelques trucs et astuces qui peuvent vous aider à maximiser la capacité de charge utile de votre robot Pick and Place.
Comprendre les bases
Avant de nous pencher sur les moyens d'augmenter la charge utile, passons rapidement en revue ce que fait un robot Pick and Place. En termes simples, ces robots récupèrent les composants d'un chargeur et les placent sur un circuit imprimé ou une autre cible. Ce processus est extrêmement important dans des industries comme la fabrication électronique. Vous pouvez consulter quelques excellentes options pourMachines de sélection et de placement SMTetMachine de montage CMSsi vous êtes à la recherche d'un.
La capacité de charge utile d’un robot Pick and Place fait référence au poids maximum qu’il peut supporter tout en conservant précision et efficacité. Dépasser cette capacité peut entraîner des problèmes tels qu'une vitesse réduite, une précision moindre et même des dommages au robot lui-même. Il est donc essentiel de trouver des moyens d’augmenter cette capacité en toute sécurité.
Mise à niveau de la structure mécanique
L'un des moyens les plus efficaces d'augmenter la capacité de charge utile consiste à améliorer la structure mécanique du robot. Cela peut sembler un gros travail, mais cela peut vraiment s’avérer payant. Un cadre plus solide peut supporter plus de poids sans se plier ni vibrer. Par exemple, l'utilisation d'acier de haute qualité ou d'alliages d'aluminium dans la construction des bras et de la base du robot peut augmenter considérablement ses capacités de charge.
Nous pouvons également examiner les joints et les roulements. Les joints et roulements robustes de haute qualité peuvent supporter plus de contraintes et de rotations. Ils sont conçus pour réduire la friction et l'usure, ce qui signifie que le robot peut fonctionner en douceur même avec une charge utile plus élevée. C'est un peu comme si vous donniez à votre robot un ensemble de jambes robustes pour qu'il puisse en transporter davantage.


Optimisation du système moteur
Les moteurs d’un robot Pick and Place sont comme le cœur qui alimente tout. Pour augmenter la capacité de charge utile, vous devez vous assurer que les moteurs sont adaptés à la tâche. Tout d’abord, envisagez de passer à des moteurs à couple plus élevé. Le couple est ce qui permet au robot de déplacer des objets lourds. En utilisant des moteurs avec plus de couple, le robot peut manipuler des composants plus lourds.
Un autre aspect à considérer est le système de contrôle du moteur. Des algorithmes de contrôle avancés peuvent optimiser les performances du moteur. Ces algorithmes peuvent ajuster la vitesse, l'accélération et le couple en temps réel en fonction de la charge. Cela permet non seulement de gérer des charges utiles plus lourdes, mais améliore également l'efficacité globale du robot. Certains systèmes modernes peuvent analyser les schémas de mouvement et ajuster la puissance du moteur en conséquence. De cette façon, le robot utilise juste la bonne quantité d’énergie pour déplacer la charge, réduisant ainsi le gaspillage d’énergie.
Ajuster le mécanisme de préhension
Le mécanisme de préhension est l'endroit où le robot entre en contact avec les composants. Une pince bien conçue peut faire une énorme différence dans la capacité du robot à gérer des charges utiles plus lourdes. Tout d’abord, nous voulons assurer une bonne adhérence. L'utilisation de pinces avec des matériaux à friction élevée ou des techniques de préhension avancées peuvent empêcher les composants de glisser pendant le transport.
Il existe également différents types de pinces disponibles. Par exemple, les pinces à vide sont idéales pour manipuler des composants plats, tandis que les pinces mécaniques peuvent offrir plus de flexibilité pour les objets de forme irrégulière. Vous devez choisir la pince la mieux adaptée aux composants avec lesquels vous travaillez. Et n'oubliez pas la taille de la pince. Une pince plus grande pourrait répartir la charge plus uniformément, permettant au robot de ramasser des objets plus lourds.
Gestion des composants
Une gestion efficace des composants joue également un rôle dans l’augmentation de la capacité de charge utile. Cela signifie organiser les composants de manière à ce que le robot puisse y accéder facilement et optimiser ses mouvements. Par exemple, la disposition des composants en fonction de leur poids peut aider le robot à planifier plus efficacement sa séquence de ramassage. Il peut commencer avec des composants plus légers et passer progressivement à des composants plus lourds, réduisant ainsi la contrainte exercée sur le robot pendant l'opération.
Une bonne conception du chargeur est également cruciale. Des systèmes d'alimentation capables de charger les composants rapidement et avec précision sont essentiels. Vous ne voulez pas que le robot perde du temps à attendre le prochain composant. Certains alimentateurs avancés peuvent même s'adapter automatiquement à différentes tailles et formes de composants, améliorant ainsi l'efficacité globale du processus de prélèvement. Et si vous êtes intéressé par la fabrication de PCB SMT, vous voudrez peut-être consulterÉquipement de carte PCB SMTpour voir comment ces composants sont gérés dans un environnement réel.
Améliorations du logiciel et de la programmation
Dans le monde d’aujourd’hui, les logiciels sont tout aussi importants que le matériel. La mise à jour du logiciel du robot peut conduire à une meilleure gestion de la charge utile. Un logiciel moderne peut optimiser la planification de la trajectoire du robot. Il peut calculer l'itinéraire le plus court et le plus efficace pour récupérer et placer les composants, réduisant ainsi le temps et les efforts requis pour chaque opération.
Programmer le robot pour gérer différentes charges utiles peut également être bénéfique. Vous pouvez configurer différents modes de fonctionnement en fonction du poids des composants. Par exemple, lorsqu’il s’agit de charges utiles plus lourdes, le robot peut ralentir légèrement pour garantir la précision. De cette façon, vous pouvez toujours utiliser le robot pour une large gamme de composants sans trop sacrifier l'efficacité.
Entretien et calibrage
La maintenance et l'étalonnage réguliers sont souvent négligés mais sont essentiels pour maintenir et augmenter la capacité de charge utile. Au fil du temps, les pièces du robot peuvent s'user, ce qui peut affecter ses performances. En effectuant un entretien régulier, vous pouvez remplacer les pièces usées avant qu'elles ne causent des problèmes.
L'étalonnage est également crucial. Il garantit que le robot fonctionne à son niveau optimal. Un robot calibré peut prélever et placer les composants avec plus de précision, même avec une charge utile plus élevée. Vous pouvez établir un calendrier de maintenance et d’étalonnage pour maintenir votre robot en parfait état.
Conclusion
L'augmentation de la capacité de charge utile d'un robot Pick and Place est un processus à plusieurs facettes. Cela implique de mettre à niveau la structure mécanique, d'optimiser le système moteur, de peaufiner le mécanisme de préhension, de gérer efficacement les composants, d'améliorer les logiciels et la programmation, ainsi que d'effectuer une maintenance et un étalonnage réguliers. En mettant en œuvre ces stratégies, vous pouvez tirer le meilleur parti de votre robot Pick and Place et manipuler facilement des composants plus lourds.
Si vous souhaitez en savoir plus sur la façon dont nous pouvons vous aider à augmenter la capacité de charge utile de votre robot Pick and Place ou si vous souhaitez en acheter un nouveau, n'hésitez pas à nous contacter. Nous sommes là pour vous aider à trouver les meilleures solutions pour vos besoins de production.
Références
- "Automation dans la fabrication électronique : robots de sélection et de placement" - Rapport de recherche sur l'industrie
- "Robotique avancée pour l'assemblage de composants" - Article de revue académique
- Manuels du fabricant pour les robots Pick and Place