Salut! En tant que fournisseur de robots Pick and Place, on me pose souvent des questions sur la vitesse maximale des effecteurs terminaux de ces robots. C'est une question extrêmement importante, surtout pour ceux qui cherchent à augmenter leur efficacité de production. Alors, plongeons-y directement.
Comprendre les bases des robots Pick and Place
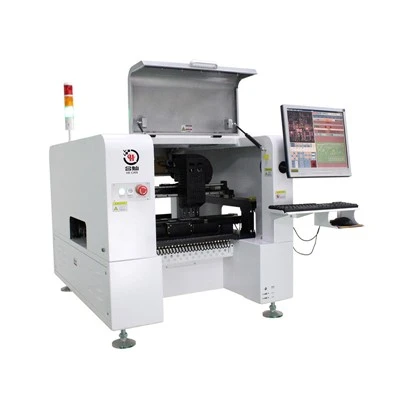
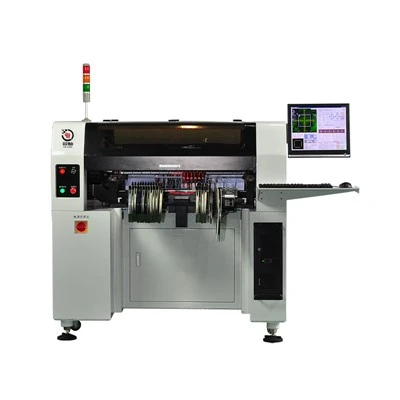
Tout d’abord, qu’est-ce qu’un robot Pick and Place exactement ? Eh bien, c'est une machine conçue pour ramasser des composants d'un endroit et les placer avec précision à un autre. Ces robots sont utilisés dans un large éventail d'industries, comme la fabrication de produits électroniques, où ils sont utilisés pour placer de minuscules dispositifs montés en surface sur des cartes de circuits imprimés. C'est là que notreMachine de placement CMSetMachines de placement CMStrès utile.
L'effecteur final d'un robot Pick and Place est la partie qui interagit réellement avec les composants. Il peut s'agir d'une pince, d'une buse à vide ou autre chose selon le type de composants à manipuler. La vitesse à laquelle cet effecteur final peut saisir et placer les composants est un facteur crucial pour déterminer la productivité globale du robot.
Facteurs affectant la vitesse maximale
Plusieurs facteurs peuvent influencer la vitesse maximale de l'effecteur final d'un robot Pick and Place.
Taille et poids des composants
Les composants plus petits et plus légers sont généralement plus faciles et plus rapides à sélectionner et à placer. Par exemple, récupérer une petite résistance est beaucoup plus rapide que manipuler un gros circuit intégré. L'effecteur final n'a pas besoin de travailler aussi fort pour saisir et déplacer les petites pièces, ce qui lui permet de fonctionner à une vitesse plus élevée.
Exigences de précision
Si vous avez besoin d'une précision extrêmement élevée dans le placement des composants, l'effecteur final devra ralentir un peu. La précision prend du temps. Par exemple, dans la fabrication de produits électroniques haut de gamme, où les composants doivent être placés avec une précision au micron, le robot ne peut pas simplement zoomer sur le processus de placement. Il doit s’assurer que chaque composant est placé exactement là où il devrait être.
Conception et technologie des robots
La conception du robot lui-même joue un rôle important. Les robots haut de gamme dotés de systèmes de contrôle de mouvement avancés et de matériaux légers mais robustes peuvent atteindre des vitesses plus élevées. Les modèles plus récents utilisent souvent des éléments tels que des moteurs linéaires et des algorithmes avancés pour optimiser le mouvement de l'effecteur final. NotreChoisir et placer à faible coûtles options offrent également une vitesse et des performances exceptionnelles sans vous ruiner.
Système d'alimentation
La manière dont les composants sont acheminés jusqu'à l'effecteur final est également importante. Un système d'alimentation bien conçu peut livrer les composants rapidement et de manière cohérente, permettant à l'effecteur final de les récupérer plus rapidement. Par exemple, un système d'alimentation en bobines capable de fournir en continu des composants de manière organisée peut contribuer à augmenter la vitesse globale du processus de préparation de commandes.
Mesurer la vitesse maximale
La vitesse de l'effecteur final d'un robot Pick and Place est généralement mesurée en termes de prélèvements par heure (PPH). Cette métrique vous donne une idée du nombre de composants que le robot peut prélever et placer en une heure.
Certains des robots Pick and Place haut de gamme du marché peuvent atteindre des vitesses allant jusqu'à 100 000 PPH, voire plus. Il est toutefois important de noter qu’il s’agit souvent de maximums théoriques. Dans les applications réelles, la vitesse réelle peut être inférieure en raison de facteurs tels que la disponibilité des composants, le temps de repositionnement et la nécessité de contrôles de qualité.
Voyons comment ces vitesses sont atteintes. Le système de contrôle du robot calcule le chemin optimal pour que l'effecteur final se déplace de la position de prélèvement à la position de placement. Il prend en compte des éléments tels que l’accélération, la décélération et l’évitement d’obstacles. L'effecteur final se déplace ensuite le long de cette trajectoire aussi rapidement que possible tout en conservant la précision requise.
Applications du monde réel et compromis en matière de vitesse
Dans un environnement de fabrication réel, la vitesse maximale de l'effecteur final n'est pas toujours la priorité absolue. Par exemple, dans une production en petits lots où le coût des reprises est élevé, il peut être plus important de se concentrer sur la précision plutôt que sur la vitesse.
En revanche, dans la production de masse à grande échelle, chaque seconde compte. Les entreprises recherchent constamment des moyens d'augmenter le PPH de leurs robots Pick and Place afin de réduire le temps et les coûts de production. Mais ils doivent également concilier rapidité et qualité. Si l'effecteur final se déplace trop rapidement, le risque de mauvais placement ou de dommage des composants est plus élevé, ce qui peut entraîner des reprises coûteuses.
Comment nos robots de sélection et de placement se comparent
Dans notre entreprise, nous comprenons l’importance de trouver le bon équilibre entre rapidité et précision. Nos robots Pick and Place sont conçus pour offrir des performances à grande vitesse sans sacrifier la précision.
Nous utilisons une technologie de pointe pour optimiser le mouvement de l'effecteur final. Nos systèmes de contrôle de mouvement sont réglés avec précision pour garantir que l'effecteur final puisse se déplacer le plus rapidement possible tout en plaçant les composants exactement là où ils doivent être.


NotreMachine de placement CMSetMachines de placement CMSsont des choix populaires parmi les fabricants car ils offrent une excellente combinaison de vitesse, de précision et de fiabilité. Et notreChoisir et placer à faible coûtles options sont parfaites pour ceux qui ont un budget limité et qui souhaitent toujours des performances de haute qualité.
Conclusion et appel à l'action
Alors, quelle est la vitesse maximale de l'effecteur final d'un robot Pick and Place ? Eh bien, cela dépend de nombreux facteurs, mais les robots modernes peuvent atteindre des vitesses assez impressionnantes. Que vous soyez dans le secteur de la production de masse à grand volume ou de la fabrication de précision en petits lots, il existe un robot Pick and Place qui peut répondre à vos besoins.
Si vous souhaitez mettre à niveau votre ligne de production ou si vous débutez tout juste et avez besoin d'une solution Pick and Place fiable, nous sommes là pour vous aider. Nous pouvons travailler avec vous pour comprendre vos besoins spécifiques et vous recommander le meilleur robot pour votre application. N'hésitez pas à nous contacter pour plus d'informations ou pour entamer une discussion sur l'approvisionnement.
Références
- "Automation dans la fabrication électronique" par John Smith
- "Robotique avancée pour les applications industrielles" édité par Jane Doe
- Livres blancs de l'industrie sur les technologies SMT et Pick and Place.